Zum Hauptinhalt springen Zur Suche springen Zur Hauptnavigation springen

PRODUKTE

EPSON-IMUs

Sechsachsige inertiale Messeinheiten für Navigation, Stabilisierung und Robotik.

Evaluation Kit anfragenAlle Epson-IMUs vergleichen

0,06 °/√h

Angular Random Walk der kompakten M-G370PDG (typ.)

0,5 °/h

Gyro-Bias-Instabilität der M-G570PR (typ.)

IP67

Robuste Serie M-G552 und M-G570PR

Präzise Bewegungsdaten aus einem kompakten Modul

Eine IMU vereint drei Gyroskope und drei Beschleunigungssensoren und misst Drehrate und Beschleunigung auf allen Achsen. Navigationsfilter und Regler machen daraus Lage, Kurs, Geschwindigkeit und Position.

Epson-IMUs sind über die Temperatur werkskalibriert und geben digitale Daten über UART/SPI, RS-422, CANopen oder J1939 aus. AMCORIS liefert das komplette Sortiment und unterstützt Sie von Auswahl und Evaluierung bis zur Integration.

KURZE ANTWORT

Welche Epson-IMU brauche ich?

Beginnen Sie mit der Performance: Die Gyro-Bias-Instabilität reicht von 3 °/h (M-G330PDG) bis herunter zu 0,5 °/h (M-G570PR). Wählen Sie dann Schnittstelle und Gehäuse: kompakte UART/SPI-Module für Embedded-Boards, IP67-Geräte der Serie M-G552 mit CANopen, J1939 oder RS-422 für Fahrzeuge und Maschinen. Für funktionale Sicherheit erfüllt die M-G355QDG IEC 61508 SIL 1.

LEISTUNGSÜBERSICHT

Gyro-Stabilität über das gesamte Sortiment

Gyro-Bias-Instabilität in °/h (typ.). Kürzer ist besser.

M-G330PDG

3

M-G366PDG · M-G355QDG · M-G552Px1

1.2

M-G370PDG · M-G552Px7

0.8

M-G570PR

0.5

Quellen: Epson-Datenblätter M-G330PDG, M-G366PDG, M-G370PDG, M-G570PR2 und Spezifikationen der Serie M-G552.

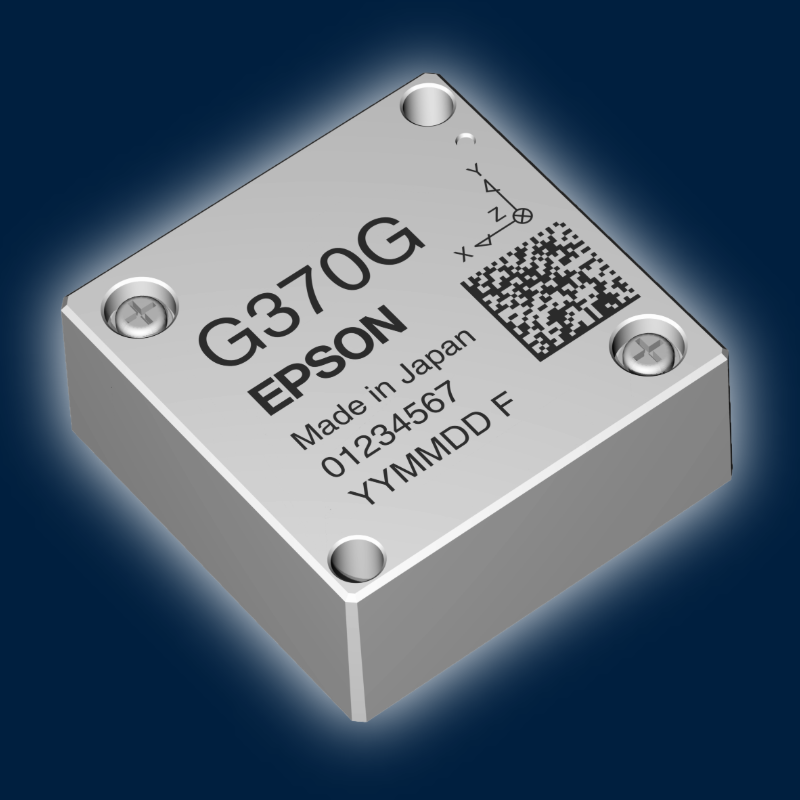
Epson M-G370PDG

IM FOKUS

PDG-Serie: ein Gehäuse, drei Leistungsstufen

M-G330PDG, M-G366PDG und M-G370PDG teilen sich dasselbe 24 × 24 × 10 mm Gehäuse und dieselbe UART/SPI-Schnittstelle, sodass Sie mit minimalen Designänderungen zwischen den Leistungsstufen wechseln können. Für High-End-Gimbals halbiert die M-G370PDT das Winkelrauschen.

Gyro-Bias-Instabilität

3 / 1,2 / 0,8 °/h

Angular Random Walk

0,1 / 0,08 / 0,06 °/√h

Modelle

M-G330PDG · M-G366PDG · M-G370PDG

Größe und Gewicht

24 × 24 × 10 mm, 10 g

Schnittstelle

UART / SPI

Temperaturbereich

−40 bis +85 °C

PDG-Serie vergleichen →

IMU-PORTFOLIO

Die passende Epson-IMU finden

Alle Modelle messen sechs Achsen und sind über die Temperatur kalibriert. Die Werte sind typische Gyro-Bias-Instabilität und Angular Random Walk.

Kompakte Serie

24 × 24 × 10 mm, rund 10 g, UART/SPI. Für Drohnen, Roboter und eingebettete Navigation.

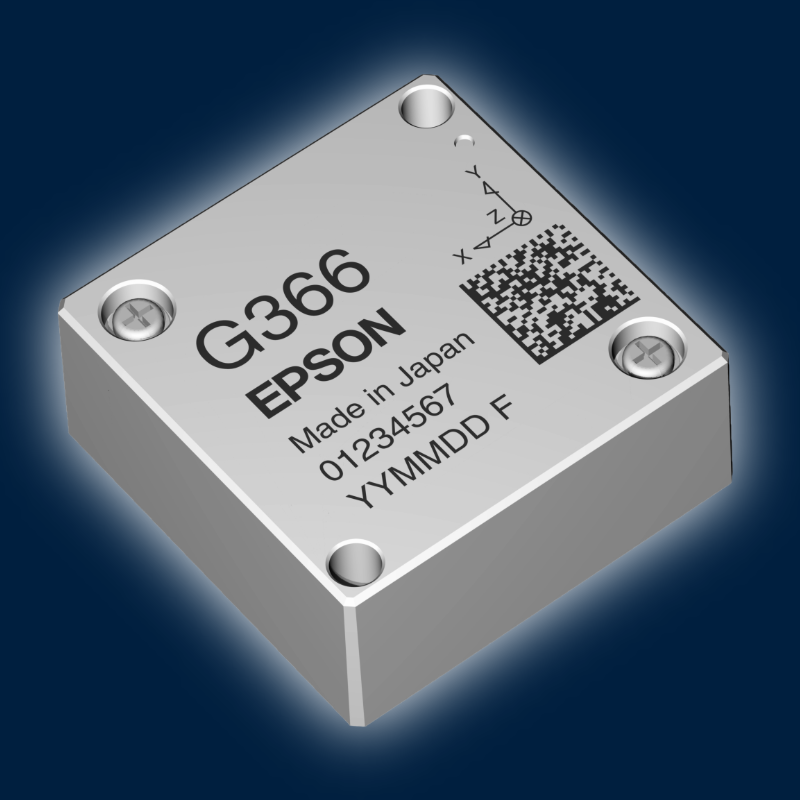
Epson M-G330PDG

M-G330PDGAuf Anfrage

UART/SPI · 3 °/h · 0,1 °/√h

Kostensensible Navigation und Bewegungserfassung.

Produktdetails →

Epson M-G366PDG

M-G366PDGAuf Anfrage

UART/SPI · 1,2 °/h · 0,08 °/√h

Kleine UAVs und Roboter mit engen Größen-, Gewichts- und Leistungsbudgets.

Produktdetails →

Epson M-G370PDG

M-G370PDGAuf Anfrage

UART/SPI · 0,8 °/h · 0,06 °/√h

Präziser Kurs und präzise Lage in kompakten Systemen.

Produktdetails →

GERINGSTES RAUSCHEN

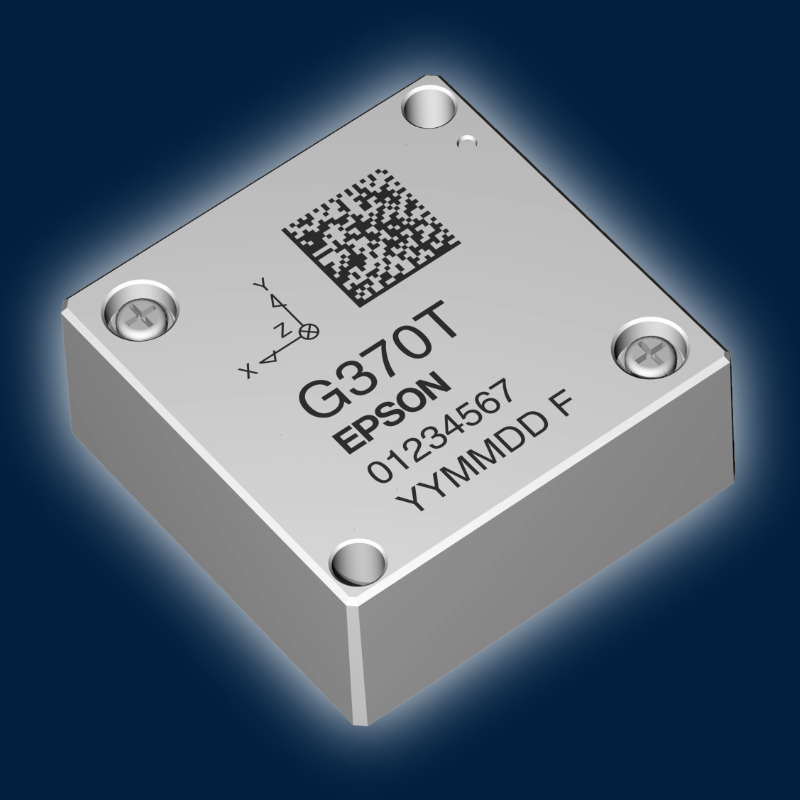
Epson M-G370PDT

M-G370PDTAuf Anfrage

UART/SPI · 0,8 °/h · 0,03 °/√h

Geringstes Winkelrauschen im kompakten Gehäuse: Gimbals, EO/IR und INS-Platinen.

Produktdetails →

Epson M-G355QDG

M-G355QDGAuf Anfrage

UART/SPI · IEC 61508 SIL 1 · 1,2 °/h · 0,08 °/√h

Sicherheitsrelevante Funktionen in Robotik und Maschinenbau.

Produktdetails →

Robuste Serie

IP67-Gehäuse mit Fahrzeug- und Industrieschnittstellen. x1-Varianten 1,2 °/h, x7-Varianten 0,8 °/h.

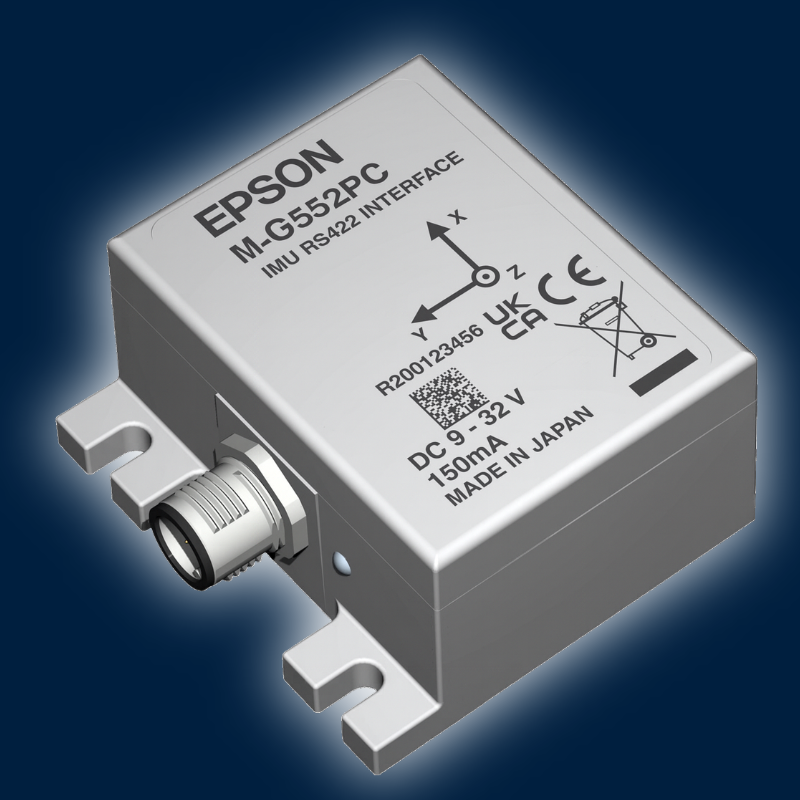
Epson M-G552PC1 / PC7

M-G552PC1 / PC7Auf Anfrage

CANopen · IP67 · 1,2 / 0,8 °/h · 0,08 / 0,06 °/√h

Fahrzeuge, Bergbau und mobile Maschinen an einem CAN-Bus.

Produktdetails →

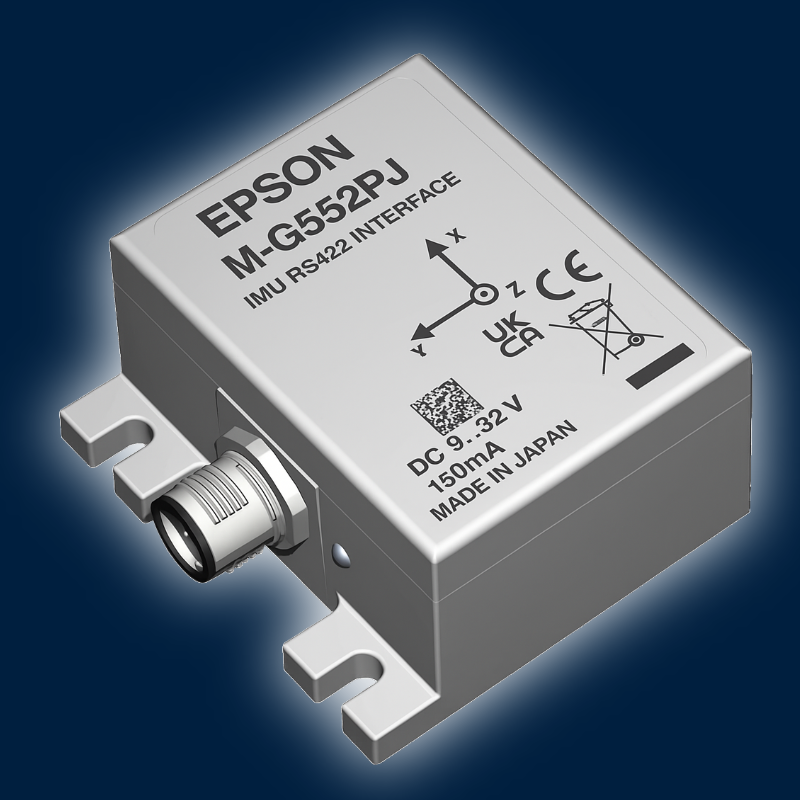
Epson M-G552PJ1 / PJ7

M-G552PJ1 / PJ7Auf Anfrage

SAE J1939 · IP67 · 1,2 / 0,8 °/h · 0,08 / 0,06 °/√h

Land- und Baumaschinen.

Produktdetails →

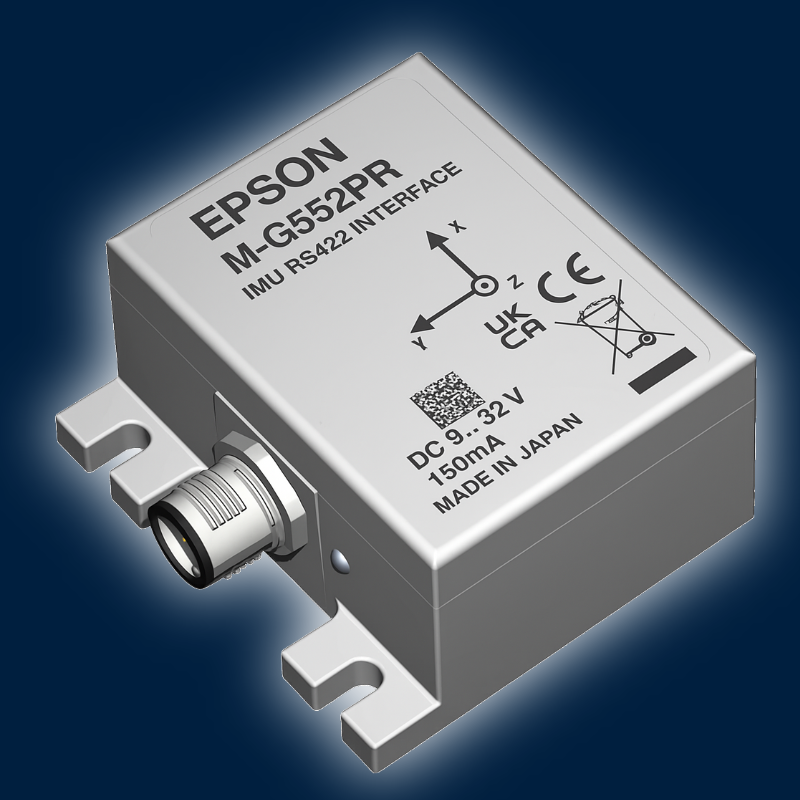
Epson M-G552PR1 / PR7

M-G552PR1 / PR7Auf Anfrage

RS-422 · IP67 · 1,2 / 0,8 °/h · 0,08 / 0,06 °/√h

Lange Kabelwege und elektrisch gestörte Umgebungen.

Produktdetails →

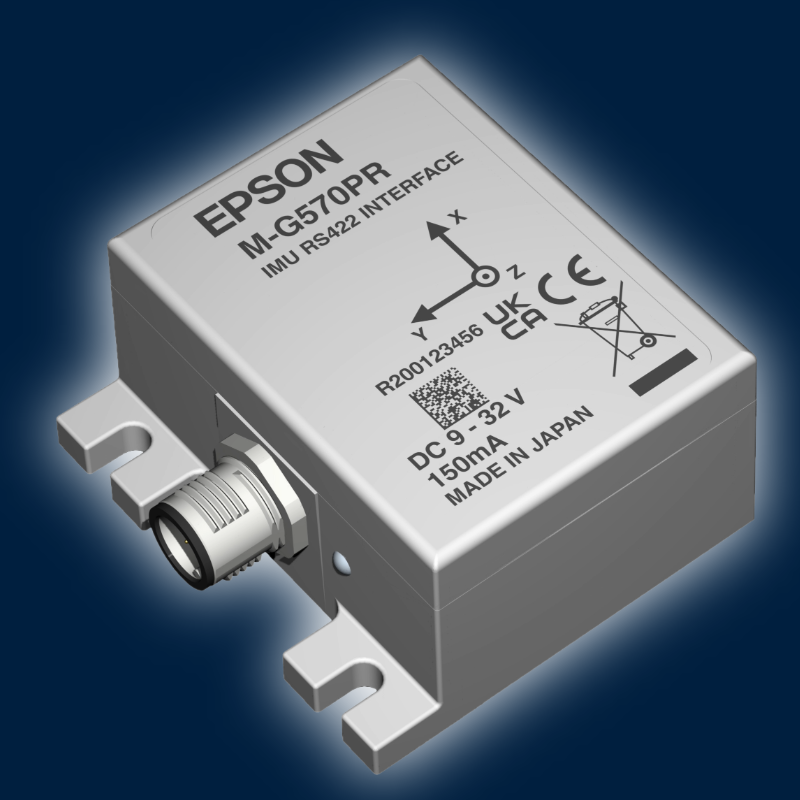
Epson M-G570PR

M-G570PRAuf Anfrage

RS-422 · 0,5 °/h · 0,04 °/√h · IP67

Höchste Genauigkeit für INS, Vermessung und Stabilisierung.

Produktdetails →

INTEGRATION TOOLKIT

Von den ersten Daten zur Sensorfusion, ohne bei Null anzufangen

Offene Treiber für Epson-IMUs verkürzen Ihre Evaluierung von Wochen auf Tage. Fordern Sie ein Evaluation Kit an und Sie erhalten Hardware, Softwarepfad und unseren Support.

VERFÜGBAR

Linux-C-Treiber & Logger

Epson-Beispieltreiber für UART und SPI, auch für den Raspberry Pi. Ideal für erste Daten und Embedded-Portierungen.

C · UART/SPI · Public Domain

Auf GitHub ansehen ↗

VERFÜGBAR

ROS-2-Treiber

ROS-2-Node, der die IMU konfiguriert und /imu/data sowie /imu/data_raw veröffentlicht. Deckt die PDG-Serie, M-G370PDT, M-G570PR und weitere ab.

C++ · ROS 2 Humble / Jazzy · BSD-3

Auf GitHub ansehen ↗

IN VORBEREITUNG

GNSS/INS-Fusions-Node

Epson-IMU-Node für ein Open-Source-PNT-Framework mit GNSS/INS-Sensorfusion, entwickelt in einer Forschungskooperation.

C++ · zuerst M-G370PDG, danach die PDG-Serie

Frühen Zugang anfragen →

IHRE PLATTFORM

Autopilot, MCU oder eigener Stack?

Nennen Sie uns Ihre Zielplattform. Wir unterstützen die Integration auf Autopiloten, Mikrocontrollern und eigenen Navigationsstacks.

UART · SPI · RS-422 · CAN

Mit einem Ingenieur sprechen →

IMUs in unseren Anwendungen

WARUM AMCORIS

Warum Ingenieure AMCORIS wählen

01

Komplettes Epson-Sortiment

Kompakte, robuste und sicherheitszertifizierte IMUs aus einer Hand.

02

Jede Schnittstelle

UART/SPI, RS-422, CANopen und SAE J1939.

03

Applikationsberatung

IMU-Auswahl, Evaluation Kits und Unterstützung bei der Integration.

04

Werkseitig kalibriert

Temperaturkompensierte Ausgabe, bereit für Ihren Filter.

FAQ

Häufig gestellte Fragen

Ihre Frage ist nicht dabei?

Fragen Sie unsere Ingenieure →

QWas ist der Unterschied zwischen einer IMU und einem Gyrosensor?

Ein Gyrosensor misst die Drehrate. Eine IMU vereint drei Gyroskope und drei Beschleunigungssensoren in einem kalibrierten Modul und liefert alles, was für Lage und Navigation nötig ist.

QWas bedeuten Bias-Instabilität und Angular Random Walk?

Die Bias-Instabilität beschreibt die langsame Drift des Gyro-Offsets und begrenzt, wie gut der Kurs über die Zeit gehalten wird. Der Angular Random Walk beschreibt das kurzzeitige Rauschen und bestimmt, wie ruhig die Winkelschätzung ist.

QWelche Schnittstelle sollte ich wählen?

UART/SPI für kompakte Steuerungen und Roboter, RS-422 für lange Kabel, CANopen oder J1939 für Fahrzeuge und Maschinen.

QKann ich die Sensoren vor der Bestellung testen?

Ja. Fordern Sie bei AMCORIS ein Epson Evaluation Kit an und testen Sie den Sensor in Ihrem eigenen Aufbau. Unser Team hilft Ihnen bei der Wahl des passenden Modells.

Nicht sicher, welche IMU passt?

Erzählen Sie uns von Ihrer Anwendung. Wir empfehlen ein Modell und stellen ein Evaluation Kit zum Testen in Ihrem eigenen System bereit.

Evaluation Kit anfragenAlle Epson-IMUs vergleichen

Kompakt-Serie


Rugged-Serie


Special-Serie