
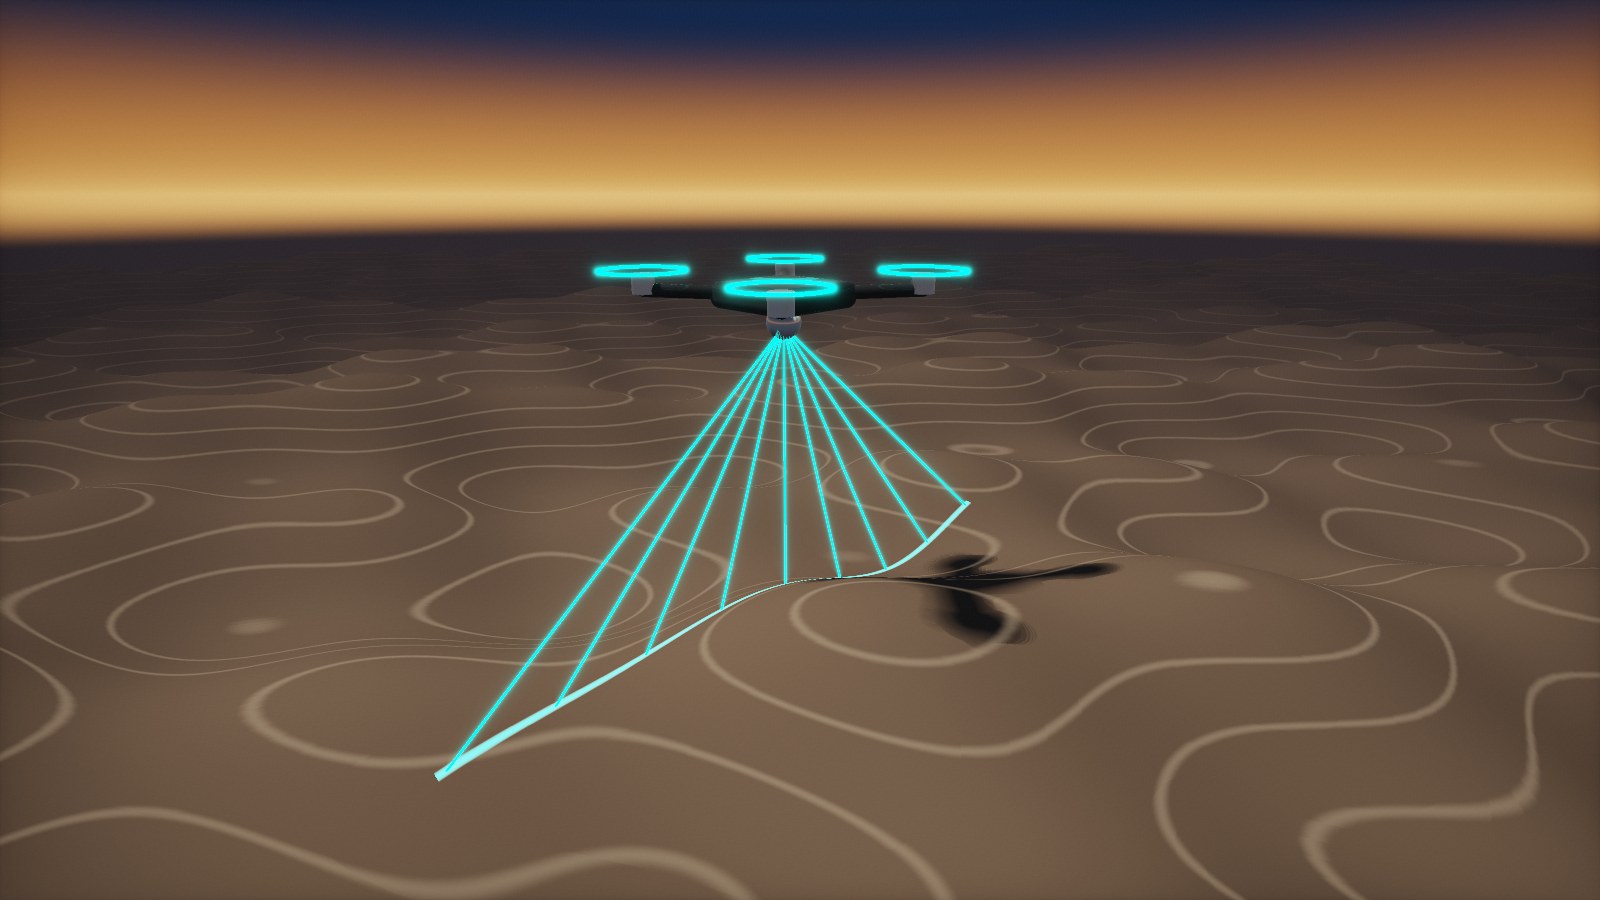
Jeder Punkt braucht Position und Orientierung
Ein LiDAR- oder Kamerapunkt ist nur so genau wie die Position und Lage, mit denen er platziert wird. GNSS liefert die Position; die IMU liefert Roll-, Nick- und Kurswinkel mit hoher Rate und überbrückt kurze GNSS-Lücken unter Brücken, Bäumen oder Gebäuden.
AMCORIS liefert Epson-IMUs für Mapping-Nutzlasten und unterstützt Sie von der Sensorauswahl und Evaluierung bis zur Integration mit Ihrem GNSS-Empfänger und Scanner.
KURZE ANTWORT
Welche IMU-Spezifikationen zählen beim Mapping?
Die Lagegenauigkeit bestimmt die Punktplatzierung: Bei 100 m Entfernung verschiebt ein Lagefehler von 0,01° einen Punkt um etwa 1,7 cm. Geringes Gyro-Rauschen und geringe Bias-Instabilität sind daher entscheidend, zusammen mit sauberer Zeitsynchronisation zum Scanner. Die Epson M-G570PR erreicht 0,04 °/√h und 0,5 °/h; die kompakte 10-g-M-G370PDT erreicht 0,03 °/√h und 0,8 °/h.


DIREKTE GEOREFERENZIERUNG
Wie IMU-Daten jeden Punkt platzieren
Bei der direkten Georeferenzierung wird jede Messung mit Position und Lage zum genauen Messzeitpunkt in Weltkoordinaten transformiert.
1
Zeitstempel
IMU, GNSS und Scanner laufen auf einer gemeinsamen Zeitbasis.
2
Orientieren
Die IMU liefert Roll-, Nick- und Kurswinkel mit hoher Rate.
3
Fusionieren
Ein GNSS/INS-Filter kombiniert Position und Lage, oft im Post-Processing verfeinert.
4
Georeferenzieren
Jeder Punkt wird in Weltkoordinaten transformiert.
Punktversatz bei 100 m Entfernung durch Lagefehler, in cm. Kürzer ist besser.
0,1° Lagefehler
0,05° Lagefehler
0,01° Lagefehler
Quellen: geometrische Berechnung (Versatz = Entfernung × tan(Fehler)); Epson-Datenblätter M-G370PDG und M-G570PR2.

IMU-AUSWAHL
Welche Epson-IMU für welches Mapping-System
Alle IMUs vereinen drei Gyroskope und drei Beschleunigungssensoren mit digitaler Schnittstelle und werkseitiger Temperaturkalibrierung. Die Werte sind typische Gyro-Bias-Instabilität und Angular Random Walk.
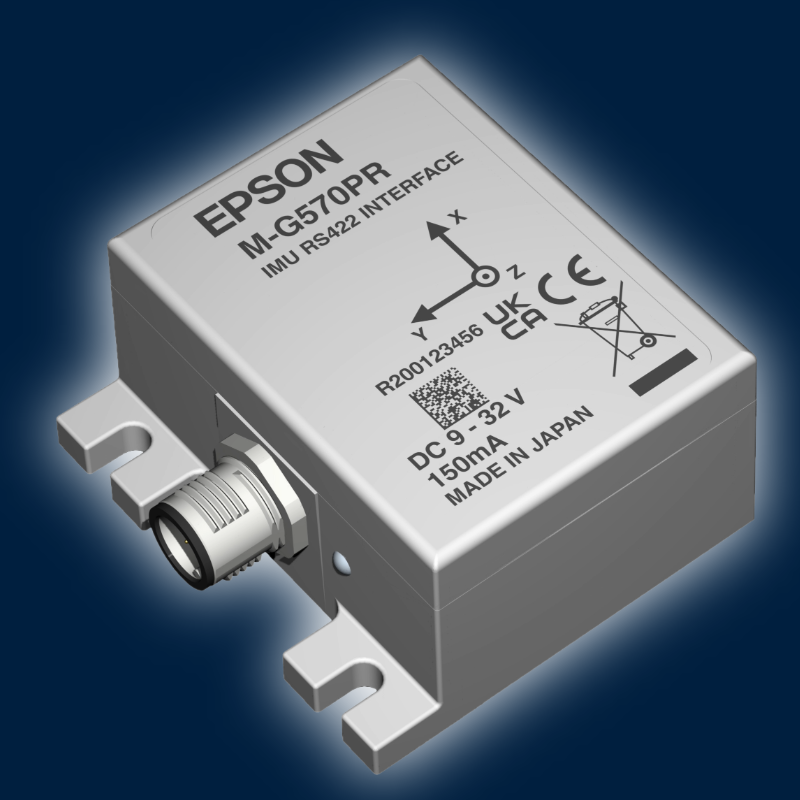
M-G570PRAuf Anfrage
RS-422 · 0,5 °/h · 0,04 °/√h · IP67
Vermessungstaugliches UAV-, Fahrzeug- und Schiffs-Mapping.
Produktdetails →EMPFOHLEN
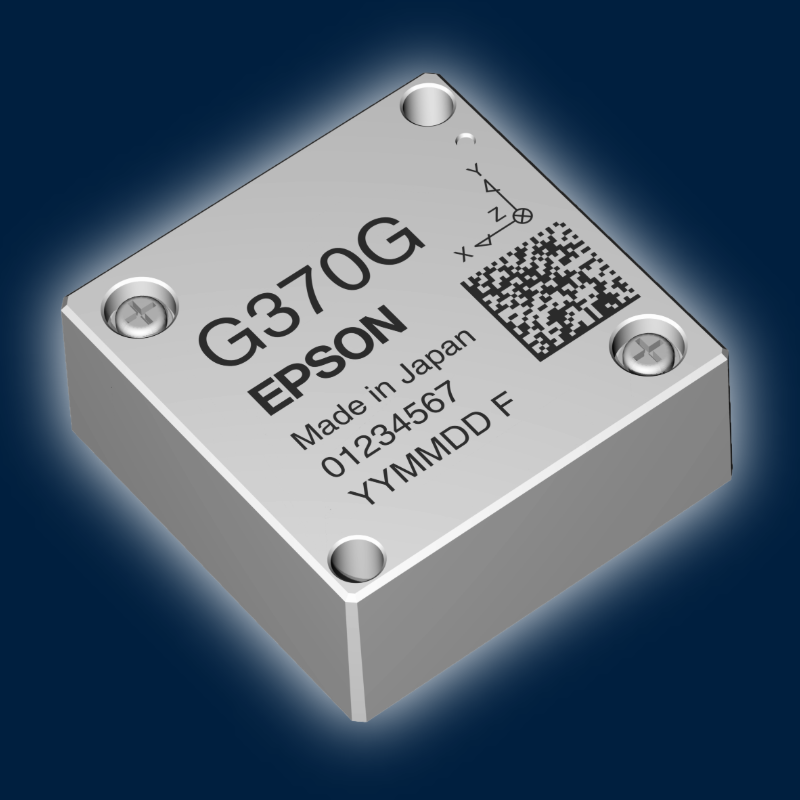
M-G370PDGAuf Anfrage
UART/SPI · 0,8 °/h · 0,06 °/√h · 10 g
Leichte UAV-LiDAR- und Kamera-Nutzlasten.
Produktdetails →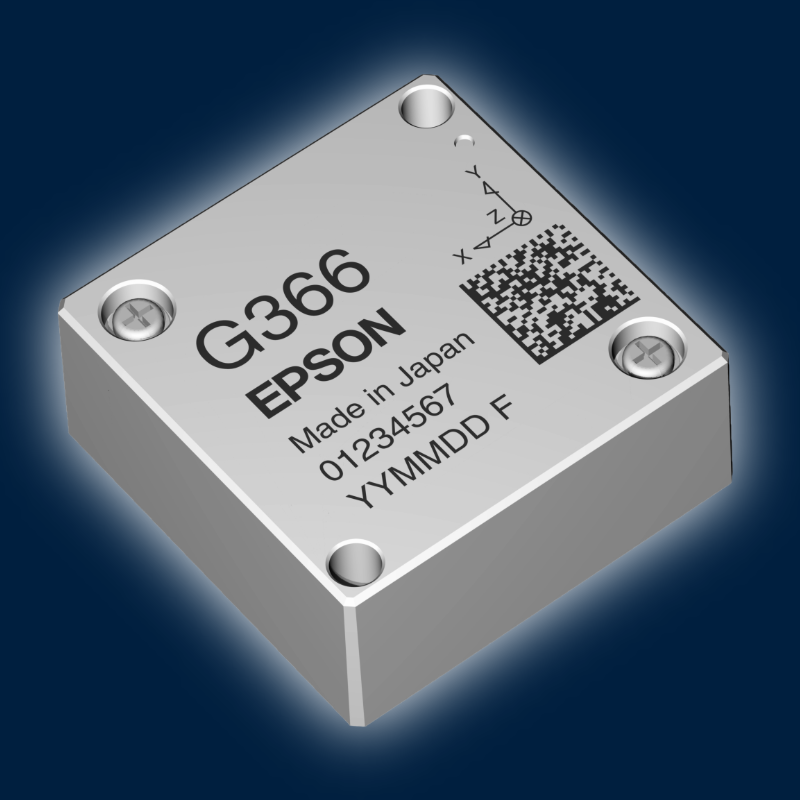
M-G366PDGAuf Anfrage
UART/SPI · 1,2 °/h · 0,08 °/√h · 10 g
Handheld- und Rucksack-Scanner, Photogrammetrie.
Produktdetails →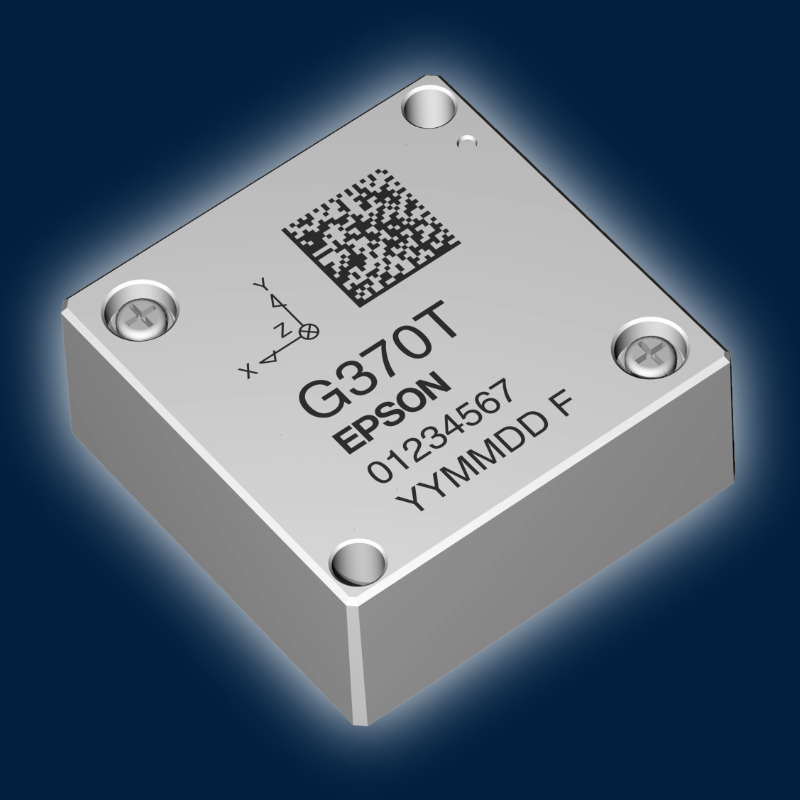
M-G370PDTAuf Anfrage
UART/SPI · 0,8 °/h · 0,03 °/√h
Leichte UAV-LiDAR- und Kamera-Nutzlasten mit dem geringsten Winkelrauschen.
Produktdetails →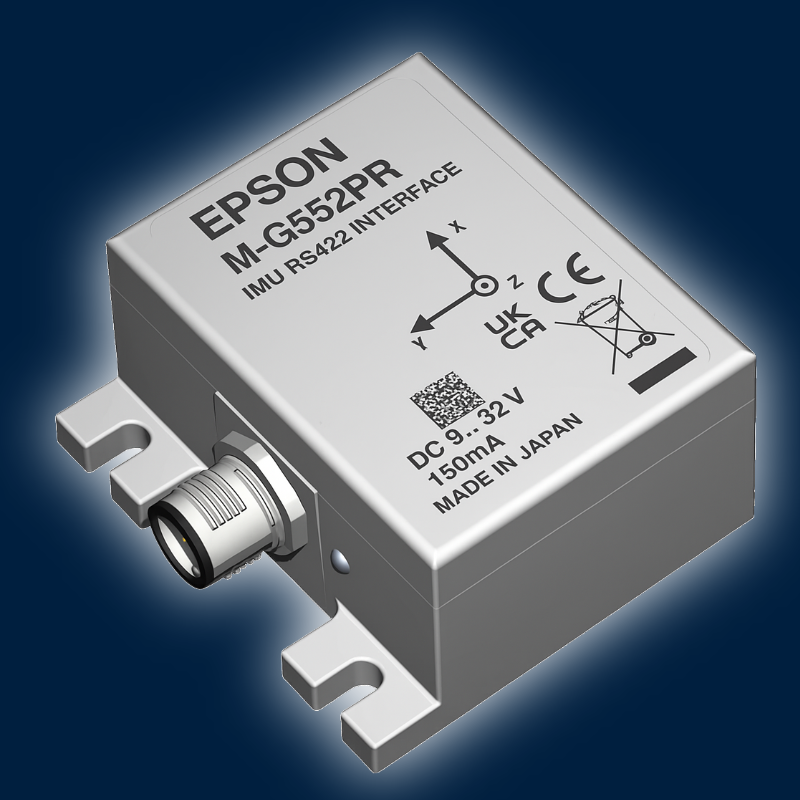
M-G552PR7Auf Anfrage
RS-422 · 0,8 °/h · 0,06 °/√h · IP67
Mobile-Mapping-Fahrzeuge und Schiffe mit langen Kabeln.
Produktdetails →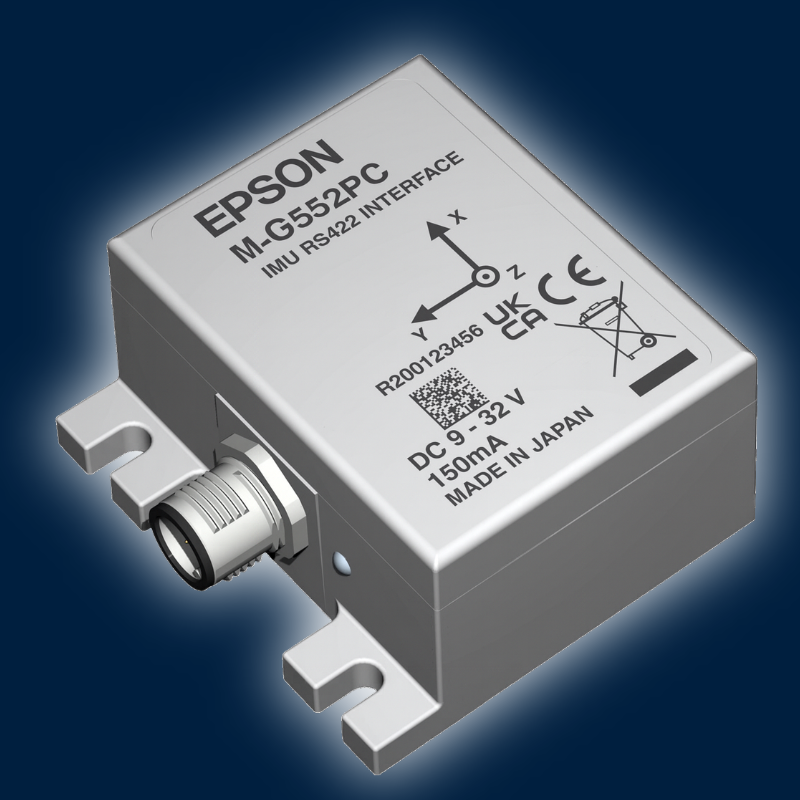
M-G552PC7Auf Anfrage
CANopen · 0,8 °/h · 0,06 °/√h · IP67
Mapping-Systeme an Fahrzeug-CAN-Netzen.
Produktdetails →AUS AMCORIS-PROJEKTEN
Integrationsbeispiel
Eine speziell abgestimmte Epson M-G370PDG, integriert in eine Vermessungsdrohne, hielt das INS bei GNSS-Ausfällen entlang von Stromtrassen am Laufen und verbesserte die Georeferenzierung der erfassten Daten.
-

Challenge
UAV Corridor Mapping
GNSS signal interruptions caused by dense canopy during high-precision corridor mapping along powerlines.
-
Solution
UAV Corridor Mapping
AMCORIS integrated a custom-tuned Epson M-G370PDG evaluation unit into the customer's navigation stack, providing high-accuracy inertial measurements for continuous positioning and sensor fusion.
-
Result
UAV Corridor Mapping
The result was uninterrupted INS operation during GNSS outages, improved SLAM performance, accurate geo-referencing and stable flight operation even under high wind conditions.
M-G370PDG
-

Challenge
Autonomous Mining AGV
Maintaining reliable vehicle navigation in underground tunnels where GNSS signals are unavailable.
-
Solution
Autonomous Mining AGV
Integration of the Epson M-G552PC with native CANopen support enabled direct communication with the vehicle's navigation controller without additional interface hardware.
-
Result
Autonomous Mining AGV
The result was seamless CANopen integration, reliable dead reckoning, reduced system complexity and continuous navigation in GNSS-denied underground environments.
M-G552PC7

WARUM AMCORIS
Warum Ingenieure AMCORIS wählen
01
Erfahrung im Mapping
Erfahrung mit UAV-, Fahrzeug- und Handheld-Mapping-Systemen.
02
Rauscharme Lagebestimmung
ARW bis 0,03 °/√h (M-G370PDT) und Bias-Instabilität bis 0,5 °/h.
03
Applikationsberatung
IMU-Auswahl, Evaluation Kits und Unterstützung bei der Integration.
04
Für den Feldeinsatz gebaut
IP67-Varianten für Fahrzeuge, Schiffe und den Einsatz im Freien.
QWas ist direkte Georeferenzierung?
Jede LiDAR- oder Bildmessung wird mit der GNSS-Position und der IMU-Lage zu diesem Zeitpunkt in Weltkoordinaten gesetzt, ohne oder mit weniger Passpunkten.
QWie wirkt sich der Lagefehler auf die Punktgenauigkeit aus?
Der Versatz wächst mit der Entfernung: Bei 100 m verschiebt 0,01° Lagefehler einen Punkt um etwa 1,7 cm, 0,1° um etwa 17,5 cm.
QKann die IMU GNSS-Ausfälle überbrücken?
Ja, bei kurzen Ausfällen unter Brücken, Bäumen oder Gebäuden. Die IMU liefert Lage und Position, bis GNSS zurückkehrt; die erreichbare Dauer hängt von der IMU und der Bewegung ab.
QKann ich die IMUs vor der Bestellung testen?
Ja. Fordern Sie bei AMCORIS ein Epson Evaluation Kit an und testen Sie die IMU in Ihrem eigenen Aufbau. Unser Team hilft Ihnen bei der Wahl des passenden Modells.
Weitere Epson IMUs


EVALUATION KIT
Testen Sie es in Ihrem eigenen System
Epson Evaluation Kits erhalten Sie von AMCORIS als kostenlose Leihgabe für qualifizierte Projekte. Nennen Sie uns ein paar Details zu Ihrer Anwendung, dann bereiten wir das passende Kit vor und unterstützen Sie bei der Evaluierung.
✓Kostenlose Leihgabe für qualifizierte Projekte
✓Hilfe bei Modellauswahl und Inbetriebnahme
✓Direkter Draht zu unseren Applikationsingenieuren


